- تهران خیابان لاله زار جنوبی پاساژ رزاق منش طبقه اول پلاک 2/3
فروش و مشاوره


مجموعه تخصصی سنسور
فروش و مشاوره
مجموعه تخصصی سنسور

انکودر مطلق چیست؟ انکودر مطلق نوعی سنسور موقعیت است که برای هر زاویه یا موقعیت محور یک Code مشخص ایجاد میکند و پس از قطع و وصل برق نیز میتواند Position را دوباره در اختیار سیستم قرار دهد. نحوه عملکرد انکودر مطلق بر تشخیص مستقیم موقعیت با فناوری Optical یا Magnetic استوار است. در خرید انکودر مطلق باید Single-turn یا Multi-turn بودن، Resolution، Accuracy، Interface، نوع Shaft و شرایط محیطی بررسی شوند.
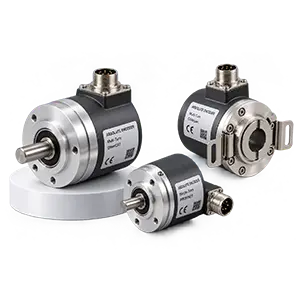
انکودر مطلق چیست؟ انکودر مطلق یا Absolute Encoder نوعی سنسور موقعیت است که برای هر زاویه یا موقعیت محور یک کد دیجیتال منحصربهفرد ایجاد میکند. مهمترین تفاوت این تجهیز با انکودر افزایشی در این است که انکودر مطلق میتواند موقعیت محور را بهصورت مستقیم تشخیص دهد و پس از قطع و وصل تغذیه نیز معمولاً نیازی به شمارش مجدد پالسها از نقطه شروع ندارد.
خرید انکودر مطلق برای ماشینآلاتی اهمیت زیادی دارد که موقعیت دقیق محور، شفت یا قسمت متحرک باید در هر لحظه مشخص باشد. ماشینآلات CNC، رباتهای صنعتی، سیستمهای سروو، جرثقیلها، آسانسورها، تجهیزات بستهبندی، خطوط مونتاژ و سیستمهای کنترل حرکت از مهمترین کاربردهای این نوع Encoder هستند.
در بررسی نحوه عملکرد انکودر مطلق باید توجه داشت که این تجهیز به جای تولید صرف پالسهای افزایشی، موقعیت محور را به یک کد دیجیتال تبدیل میکند. در نتیجه هر Position دارای مقدار مشخصی است و Controller میتواند بدون نیاز به شمارش حرکت از نقطه صفر، موقعیت فعلی را تشخیص دهد.
انکودر مطلق چیست؟ Absolute Encoder نوعی Rotary Encoder یا Linear Encoder است که برای هر موقعیت یک خروجی مشخص و منحصربهفرد ارائه میدهد.
اگر محور Encoder روی زاویه مشخصی قرار داشته باشد، خروجی دستگاه یک Code مشخص خواهد بود.
با تغییر زاویه، Code نیز تغییر میکند.
کنترلر با خواندن این Code میتواند Position فعلی را تشخیص دهد.
این ویژگی مهمترین دلیل استفاده از انکودر مطلق در سیستمهایی است که از دست رفتن Position پس از خاموشی قابل قبول نیست.
نحوه عملکرد انکودر مطلق به فناوری داخلی آن بستگی دارد، اما هدف در تمام مدلها تعیین مستقیم موقعیت است.
در مدلهای Optical، یک Code Disk دارای الگوهای مختلف روی محور قرار دارد.
با چرخش Disk، سنسورهای نوری الگوی متفاوتی را دریافت میکنند.
این الگو به یک Code دیجیتال تبدیل میشود.
در مدلهای Magnetic نیز تغییر موقعیت میدان مغناطیسی توسط Sensor تشخیص داده شده و زاویه به مقدار دیجیتال تبدیل میشود.
در هر دو حالت Controller یک Position Value دریافت میکند، نه فقط مجموعهای از Pulseهای افزایشی.
یکی از مهمترین نکات در خرید انکودر مطلق شناخت تفاوت آن با Incremental Encoder است.
انکودر افزایشی:
انکودر مطلق:
Single-turn Absolute Encoder موقعیت زاویهای محور را در محدوده یک Revolution اندازهگیری میکند.
برای مثال اگر Resolution برابر 12 Bit باشد، یک دور کامل به تعداد زیادی Position مجزا تقسیم میشود.
پس از عبور از 360 درجه، Position زاویهای دوباره وارد Cycle بعدی میشود.
این نوع برای سیستمهایی مناسب است که فقط زاویه داخل یک دور اهمیت دارد.
Multi-turn Absolute Encoder علاوه بر Position داخل یک دور، تعداد Revolutionهای Shaft را نیز ثبت میکند.
در نتیجه Controller میتواند موقعیت کلی محور را حتی پس از چندین دور چرخش تشخیص دهد.
این ویژگی برای بالابرها، جرثقیلها، ماشینآلات Positioning و سیستمهایی که Shaft چندین دور میچرخد اهمیت زیادی دارد.
Single-turn فقط زاویه داخل یک دور را مشخص میکند.
Multi-turn علاوه بر زاویه، تعداد دورها را نیز نگه میدارد.
در خرید انکودر مطلق اگر محور تنها در محدوده کمتر از یک دور حرکت میکند، Single-turn میتواند کافی باشد.
اگر محور چندین Revolution حرکت میکند و Position کلی باید حفظ شود، Multi-turn انتخاب مناسبتری است.
Resolution یکی از مهمترین مشخصات Absolute Encoder است.
رزولوشن مشخص میکند یک Revolution به چند Position قابل تشخیص تقسیم شده است.
در انکودرهای مطلق این مقدار معمولاً با Bit بیان میشود.
برای مثال Encoderهای:
یا مقادیر دیگر در بازار وجود دارند.
هرچه تعداد Bit بیشتر باشد، تعداد Positionهای قابل تشخیص در هر دور افزایش پیدا میکند.
Bit تعداد حالتهای دیجیتال قابل تعریف را مشخص میکند.
برای مثال Resolution 12 Bit یعنی یک دور کامل میتواند به 4096 Position مجزا تقسیم شود.
اما Resolution بالا بهتنهایی به معنی Accuracy بالا نیست.
Accuracy، Repeatability و Mechanical Error نیز باید جداگانه بررسی شوند.
Accuracy نشان میدهد Position گزارششده توسط Encoder تا چه اندازه به موقعیت واقعی Shaft نزدیک است.
Resolution و Accuracy دو مفهوم متفاوت هستند.
ممکن است Encoder Resolution بسیار بالایی داشته باشد، اما خطای مکانیکی و Sensor Technology مقدار Accuracy را محدود کند.
در خرید انکودر مطلق برای سیستمهای Positioning دقیق باید هر دو مشخصه بررسی شوند.
Repeatability نشان میدهد اگر Shaft چند بار به یک Position مشخص بازگردد، Encoder تا چه اندازه مقدار مشابهی ارائه میدهد.
در رباتیک، Servo System و ماشینآلات دقیق این پارامتر اهمیت زیادی دارد.
Optical Absolute Encoder از LED، Code Disk و Sensorهای نوری استفاده میکند.
Code Disk دارای Trackهای مختلفی است که هر Position را با الگوی مشخصی نمایش میدهند.
مدار الکترونیکی این Pattern را به Position Code تبدیل میکند.
Optical Technology میتواند Resolution و Accuracy بالایی ارائه دهد.
Magnetic Absolute Encoder از Magnet و Magnetic Sensor برای تشخیص زاویه استفاده میکند.
این فناوری در بسیاری از محیطهای صنعتی به دلیل ساختار مقاوم و ابعاد جمعوجور کاربرد دارد.
انتخاب بین Optical و Magnetic باید بر اساس Accuracy، محیط، سرعت و شرایط مکانیکی انجام شود.
Optical Encoder معمولاً برای Accuracy و Resolution بالا شناخته میشود.
Magnetic Encoder در بسیاری از طراحیها در برابر Dust، Oil و Vibration مقاومت مناسبی دارد.
اما کیفیت نهایی کاملاً به مدل و سازنده بستگی دارد.
در خرید انکودر مطلق نباید تنها بر اساس Optical یا Magnetic بودن تصمیم گرفت.
Gray Code یکی از روشهای کدگذاری رایج در بعضی Absolute Encoderها است.
در Gray Code هنگام تغییر از یک Position به Position مجاور معمولاً تنها یک Bit تغییر میکند.
این ویژگی میتواند احتمال خطای ناشی از تغییر همزمان چند Bit را کاهش دهد.
بعضی Encoderهای Absolute Parallel از Gray Code استفاده میکنند.
برخی Encoderها خروجی Position را بهصورت Binary Code ارائه میکنند.
نوع Code باید با Input Controller سازگار باشد.
در سیستمهای جدیدتر معمولاً Interfaceهای سریال یا صنعتی جایگزین Parallel Output شدهاند.
Parallel Absolute Encoder چندین خط خروجی دیجیتال دارد.
هر Bit Position روی یک سیم جداگانه منتقل میشود.
با افزایش Resolution، تعداد سیمها نیز افزایش پیدا میکند.
به همین دلیل در سیستمهای جدید استفاده از Serial Interfaceها رایجتر است.
SSI یا Synchronous Serial Interface یکی از رابطهای رایج Absolute Encoder است.
Controller با Clock Signal اطلاعات Position را از Encoder دریافت میکند.
SSI برای انتقال Position دیجیتال با تعداد سیم کمتر نسبت به Parallel Interface مناسب است.
BiSS یکی دیگر از پروتکلهای Serial Communication برای Position Sensor و Encoder است.
این Interface برای انتقال سریع اطلاعات Position در سیستمهای Motion Control استفاده میشود.
نوع دقیق Interface باید با Drive یا Controller هماهنگ باشد.
برخی Absolute Encoderها دارای CANopen هستند.
این Protocol امکان انتقال Position و Parameterهای دیگر از طریق شبکه صنعتی را فراهم میکند.
در خرید انکودر مطلق برای ماشینآلات دارای CAN Bus این گزینه میتواند نصب و یکپارچهسازی را سادهتر کند.
PROFIBUS در بسیاری از سیستمهای اتوماسیون صنعتی استفاده میشود.
Encoder Absolute دارای PROFIBUS میتواند Position را مستقیماً روی شبکه به PLC منتقل کند.
پارامترگذاری نیز از طریق شبکه انجام میشود.
مدلهای جدیدتر میتوانند PROFINET Interface داشته باشند.
این قابلیت برای اتصال مستقیم به سیستمهای Ethernet-based Automation بسیار کاربردی است.
EtherCAT برای سیستمهای Motion Control سریع کاربرد دارد.
Absolute Encoderهای سازگار با EtherCAT میتوانند Position Data را با سرعت بالا در اختیار کنترلر قرار دهند.
در برخی ماشینآلات و PLCها EtherNet/IP استفاده میشود.
Encoder باید از همان Industrial Network پشتیبانی کند.
در خرید انکودر مطلق Interface یکی از مهمترین معیارهای سازگاری با سیستم موجود است.
برخی Position Sensorها و Encoderهای خاص از IO-Link نیز استفاده میکنند.
این Interface برای انتقال Digital Data، Parameterization و Diagnostics کاربرد دارد.
وجود IO-Link به مدل و نوع Encoder بستگی دارد.
Solid Shaft Absolute Encoder دارای Shaft خروجی است.
این Shaft با Coupling به محور موتور یا ماشین متصل میشود.
در نصب باید Misalignment و Axial/Radial Load رعایت شوند.
Hollow Shaft Encoder مستقیماً روی Shaft ماشین نصب میشود.
این روش میتواند Coupling جداگانه را حذف کند و نصب فشردهتری ایجاد کند.
Bore Diameter باید دقیقاً با Shaft هماهنگ باشد.
در Through Hollow Shaft، محور ماشین از داخل Encoder عبور میکند.
این ساختار برای Motor، Elevator و بعضی ماشینآلات صنعتی کاربرد دارد.
Blind Hollow Shaft تنها تا عمق مشخصی Shaft را داخل خود میپذیرد.
در خرید انکودر مطلق باید Bore Diameter و Maximum Insertion Depth بررسی شوند.
Coupling برای اتصال Solid Shaft Encoder به محور ماشین استفاده میشود.
Coupling مناسب میتواند مقدار محدودی Misalignment را جبران کند.
اتصال بیش از حد صلب یا نصب نادرست میتواند به Bearing Encoder آسیب بزند.
نحوه عملکرد انکودر مطلق Multi-turn از نظر ثبت تعداد Revolution به فناوری دستگاه بستگی دارد.
برخی مدلها از Gear Mechanism داخلی استفاده میکنند.
بعضی مدلها دارای سیستم Electronic Counting و Energy Harvesting هستند.
در برخی طراحیها نیز باتری یا سیستمهای ذخیرهسازی داخلی استفاده میشود.
نوع فناوری باید در دیتاشیت بررسی شود.
برخی Multi-turn Encoderهای جدید میتوانند بدون Battery تعداد دورها را ثبت کنند.
این کار ممکن است با فناوری Energy Harvesting یا سیستم مکانیکی داخلی انجام شود.
مزیت آن کاهش نیاز به Maintenance باتری است.
مهمترین کاربردهای Absolute Encoder عبارتاند از:
Absolute Encoder روی Shaft موتور نصب شده و Position Rotor یا Shaft را به Drive یا Controller اعلام میکند.
در بعضی Servo Systems دانستن Position بلافاصله پس از روشن شدن دستگاه اهمیت زیادی دارد.
Servo Motor نیازمند Feedback دقیق Position و Speed است.
Absolute Encoder میتواند Position را بدون نیاز به حرکت اولیه برای یافتن Reference در اختیار Drive قرار دهد.
این ویژگی در ماشینآلات دقیق بسیار مهم است.
در Robot Jointها موقعیت محور باید دقیقاً مشخص باشد.
اگر Power قطع شود، دانستن Position واقعی Joint پس از روشن شدن مجدد اهمیت دارد.
به همین دلیل Absolute Encoder در بسیاری از سیستمهای رباتیک استفاده میشود.
در CNC میتوان از Absolute Encoder برای Position Feedback محور یا Motor استفاده کرد.
این Encoder میتواند نیاز به بعضی مراحل Homing طولانی پس از Restart را کاهش دهد.
نوع دقیق کاربرد به Control Architecture ماشین بستگی دارد.
در Crane میتوان Position Boom، Winch یا Drum را با Absolute Encoder اندازهگیری کرد.
Multi-turn Encoder برای محورهایی که چند دور حرکت میکنند بسیار کاربردی است.
Encoder میتواند Position و Speed تجهیزات حرکتی Elevator را اندازهگیری کند.
برای سیستمهای ایمنی باید تجهیزات دارای Certification مربوط به همان کاربرد استفاده شوند.
Packaging Machine دارای محورهای متعدد Synchronised است.
Absolute Encoder میتواند Position هر محور را مستقیماً ارائه دهد.
این اطلاعات برای هماهنگی مراحل Cutting، Sealing و Feeding کاربرد دارد.
Automated Storage and Retrieval System به Position دقیق تجهیزات حرکتکننده نیاز دارد.
Absolute Encoder میتواند برای تعیین Position محورهای حرکت افقی و عمودی استفاده شود.
در Printing Machine موقعیت Rollerها و Cylinderها باید با دقت هماهنگ شود.
Absolute Position Feedback میتواند برای Synchronization مراحل چاپ استفاده شود.
یکی از مهمترین مزایای Absolute Encoder حفظ اطلاعات موقعیت است.
در Incremental System اگر Counter Reset شود، Position نامشخص میشود.
اما Absolute Encoder هنگام روشن شدن دوباره میتواند Code مربوط به Position فعلی Shaft را ارسال کند.
در بسیاری از سیستمهای دارای Absolute Encoder نیاز به Homing پس از هر Power Cycle کاهش پیدا میکند.
با این حال برخی ماشینآلات ممکن است به دلایل Safety یا Calibration همچنان Reference Check انجام دهند.
Preset Function امکان تعریف یک Position فعلی بهعنوان مقدار مرجع را فراهم میکند.
برای مثال میتوان Position فعلی محور را به مقدار صفر اختصاص داد.
این قابلیت از طریق Input یا Software در بعضی Encoderها وجود دارد.
در بسیاری از مدلها میتوان جهت افزایش Position Count را تعیین کرد.
یعنی Clockwise یا Counterclockwise بهعنوان جهت مثبت انتخاب شود.
بعضی Absolute Encoderها امکان Scaling دارند.
Controller یا Encoder میتواند Raw Position را به Unit مورد نیاز ماشین تبدیل کند.
برای مثال Position میتواند بر حسب Degree، Millimeter یا Unit فرآیندی نمایش داده شود.
Maximum Mechanical Speed در خرید انکودر مطلق باید بررسی شود.
Encoder باید RPM واقعی Shaft را تحمل کند.
حتی اگر Position Measurement صحیح باشد، چرخش بالاتر از Mechanical Limit میتواند Bearing را آسیب بزند.
در سیستمهای سریع، Update Rate یا Cycle Time Data اهمیت دارد.
Encoder باید Position را با سرعت کافی به Controller منتقل کند.
Interfaceهای مختلف Performance متفاوتی دارند.
Latency تأخیر میان تغییر Position و دریافت اطلاعات توسط Controller است.
در Motion Control سریع، Latency پایین اهمیت زیادی دارد.
Absolute Encoder ممکن است روی Motor، Gearbox یا ماشینآلات بیرونی نصب شود.
Temperature Range باید با محیط هماهنگ باشد.
دمای بالا میتواند روی Electronics و Bearing اثر بگذارد.
در خرید انکودر مطلق باید شرایط محیطی بررسی شود.
Encoder میتواند در معرض:
قرار گیرد.
مدلهای IP65، IP67 و Protectionهای بالاتر بسته به محصول وجود دارند.
Motor و Heavy Machinery میتوانند Vibration ایجاد کنند.
Shock و Vibration Rating باید با شرایط واقعی دستگاه هماهنگ باشند.
Shock Mechanical در تجهیزات متحرک یا ماشینآلات سنگین اهمیت دارد.
Housing و Bearing Encoder باید برای این شرایط طراحی شده باشند.
Absolute Encoder با Cable یا Connectorهای مختلف عرضه میشود.
Connector Type میتواند M12، صنعتی یا اختصاصی باشد.
Interface شبکه و تعداد Pinها باید قبل از خرید مشخص شوند.
اگر Encoder از PROFINET، EtherCAT یا EtherNet/IP استفاده کند، کابل و Connector باید با همان استاندارد شبکه سازگار باشند.
در محیط صنعتی Shielding مناسب اهمیت زیادی دارد.
Inverter، Servo Drive و Motor Cable میتوانند Electrical Noise ایجاد کنند.
استفاده از Differential Communication، Shielding مناسب و Cable Routing صحیح میتواند Reliability سیستم را افزایش دهد.
Absolute Encoder میتواند از طریق SSI، CANopen، PROFIBUS، PROFINET یا Interfaceهای دیگر به PLC متصل شود.
PLC باید Module یا Communication Port سازگار داشته باشد.
در خرید انکودر مطلق بهتر است نوع PLC قبل از انتخاب Encoder مشخص شود.
بعضی Servo Driveها Interface اختصاصی Encoder دارند.
Encoder باید از نظر Protocol، Supply Voltage، Resolution و Electrical Interface دقیقاً با Drive سازگار باشد.
Motion Controller میتواند Position Absolute را برای کنترل محور دریافت کند.
Update Rate، Network Cycle و Resolution باید متناسب با Performance سیستم باشند.
Resolver نوعی Sensor الکترومکانیکی مقاوم برای اندازهگیری زاویه است.
Resolver در محیطهای سخت، Temperature بالا و Vibration زیاد کاربرد دارد.
Absolute Encoder معمولاً Digital Position Data مستقیم ارائه میدهد و Resolution بالاتری در بسیاری از مدلها دارد.
Potentiometer میتواند Position زاویهای را به تغییر مقاومت تبدیل کند، اما Contact مکانیکی دارد.
Absolute Encoder بدون Contact الکتریکی مکانیکی در مسیر Measurement کار میکند و برای تعداد Cycle بالا گزینه مناسبتری است.
Angle Sensor یک اصطلاح عمومی است و میتواند Hall، Magnetic، Potentiometric یا Encoder باشد.
Absolute Encoder یکی از دقیقترین گزینهها برای Digital Position Feedback محسوب میشود.
مهمترین مزایا عبارتاند از:
Absolute Encoder معمولاً قیمت بالاتری نسبت به مدل Incremental دارد.
Interface آن میتواند پیچیدهتر باشد.
سازگاری Protocol با PLC یا Drive اهمیت زیادی دارد.
Resolution بالا و Network Performance باید متناسب با نیاز واقعی انتخاب شوند.
مدل Multi-turn نیز ممکن است ساختار و هزینه بیشتری داشته باشد.
در خرید انکودر مطلق ابتدا نوع کاربرد مشخص شود.
Single-turn یا Multi-turn بودن تعیین شود.
Resolution مورد نیاز بر حسب Bit مشخص شود.
Accuracy و Repeatability بررسی شوند.
Maximum RPM تعیین شود.
Solid Shaft یا Hollow Shaft انتخاب شود.
Shaft Diameter یا Bore Diameter مشخص شود.
نوع Optical یا Magnetic بررسی شود.
Interface مورد نیاز مانند SSI، BiSS، CANopen، PROFIBUS، PROFINET یا EtherCAT تعیین شود.
Supply Voltage با سیستم هماهنگ باشد.
Cycle Time و Update Rate بررسی شوند.
نوع Connector مشخص شود.
IP Rating با محیط هماهنگ باشد.
Temperature Range بررسی شود.
Shock و Vibration شرایط ماشین مشخص شوند.
در Multi-turn، نوع Technology نگهداری تعداد دور بررسی شود.
سازگاری Encoder با PLC یا Drive پیش از خرید تأیید شود.
SICK انواع Absolute Encoder برای Position Measurement و اتوماسیون صنعتی ارائه میکند.
Baumer نیز مدلهای متنوع Single-turn و Multi-turn Absolute Encoder تولید میکند.
Pepperl+Fuchs انواع Rotary Encoder مطلق برای سیستمهای Positioning ارائه میکند.
Kübler یکی از برندهای تخصصی در زمینه Incremental و Absolute Encoder است.
POSITAL انواع Absolute Rotary Encoder با Interfaceهای صنعتی مختلف ارائه میکند.
HEIDENHAIN در زمینه Position Measurement و Encoderهای دقیق شناختهشده است.
TR Electronic نیز انواع Absolute Encoder و Position Sensor برای ماشینآلات صنعتی تولید میکند.
در خرید انکودر مطلق بهتر است برند پس از مشخص شدن Resolution، Interface، Shaft Type، Speed و شرایط محیطی انتخاب شود.
انکودر مطلق چیست؟ انکودر مطلق تجهیزی است که برای هر موقعیت محور یک Code منحصربهفرد ایجاد میکند و در نتیجه Position بدون نیاز به شمارش مداوم Pulseها قابل تشخیص است.
نحوه عملکرد انکودر مطلق به این صورت است که موقعیت Shaft توسط سیستم Optical یا Magnetic تشخیص داده شده و به یک مقدار دیجیتال تبدیل میشود. در مدلهای Multi-turn علاوه بر زاویه داخل یک دور، تعداد Revolutionها نیز ثبت میشود.
در خرید انکودر مطلق باید Single-turn یا Multi-turn بودن، Resolution، Accuracy، Interface، Maximum RPM، نوع Shaft، IP Rating، Temperature Range و سازگاری با PLC یا Drive بررسی شوند.
انتخاب صحیح Absolute Encoder باعث میشود Position محور حتی پس از Restart سیستم با دقت و پایداری مناسب در اختیار Controller قرار گیرد.