


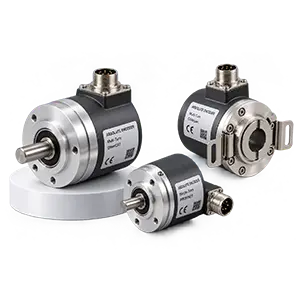
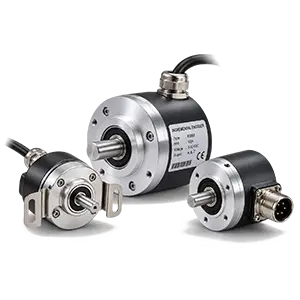
در بسیاری از ماشینآلات صنعتی، فقط روشن و خاموش شدن موتور اهمیت ندارد. سیستم باید بداند یک محور دقیقاً در چه موقعیتی قرار گرفته، با چه سرعتی حرکت میکند، چه مقدار جابهجا شده و آیا به نقطه موردنظر رسیده است یا نه. یکی از تجهیزاتی که این اطلاعات را در اختیار PLC، کنترلر حرکت یا درایو قرار میدهد، انکودر است
اما همه انکودرها اطلاعات را به یک شکل تولید نمیکنند. دو گروه بسیار پرکاربرد، انکودر افزایشی یا Incremental Encoder و انکودر مطلق یا Absolute Encoder هستند. شناخت تفاوت انکودر افزایشی و مطلق زمانی اهمیت بیشتری پیدا میکند که قرار باشد برای کنترل موقعیت، اندازهگیری سرعت، ماشینهای CNC، خطوط تولید، آسانسورها، رباتها یا سیستمهای سروو یک انکودر انتخاب کنیم.
انتخاب اشتباه ممکن است باعث شود پس از قطع برق موقعیت محور از دست برود، سیستم به عملیات مرجعگیری نیاز پیدا کند یا کنترلر اطلاعاتی بیشتر از نیاز واقعی دریافت کند. به همین دلیل بهتر است قبل از خرید، تفاوت عملکرد این دو نوع انکودر را دقیقتر بشناسیم.
انکودر چگونه موقعیت و سرعت را اندازهگیری میکند؟
انکودر حرکت مکانیکی محور یا شفت را به یک سیگنال قابل پردازش تبدیل میکند. این سیگنال میتواند به PLC، کنترلر حرکت، سروودرایو یا سایر تجهیزات کنترلی ارسال شود.
با استفاده از اطلاعات انکودر میتوان پارامترهایی مانند موقعیت زاویهای، جابهجایی، جهت حرکت و سرعت چرخش را محاسبه کرد.
برای مثال تصور کنید یک موتور در یک دستگاه بستهبندی، رول فیلم را حرکت میدهد. کنترلر باید بداند موتور چه مقدار چرخیده و رول در چه موقعیتی قرار دارد. در این شرایط انکودر نقش چشم سیستم کنترل را ایفا میکند.
نحوه ارائه همین اطلاعات، اصلیترین تفاوت انکودر افزایشی و مطلق را ایجاد میکند.
انکودر افزایشی چیست؟
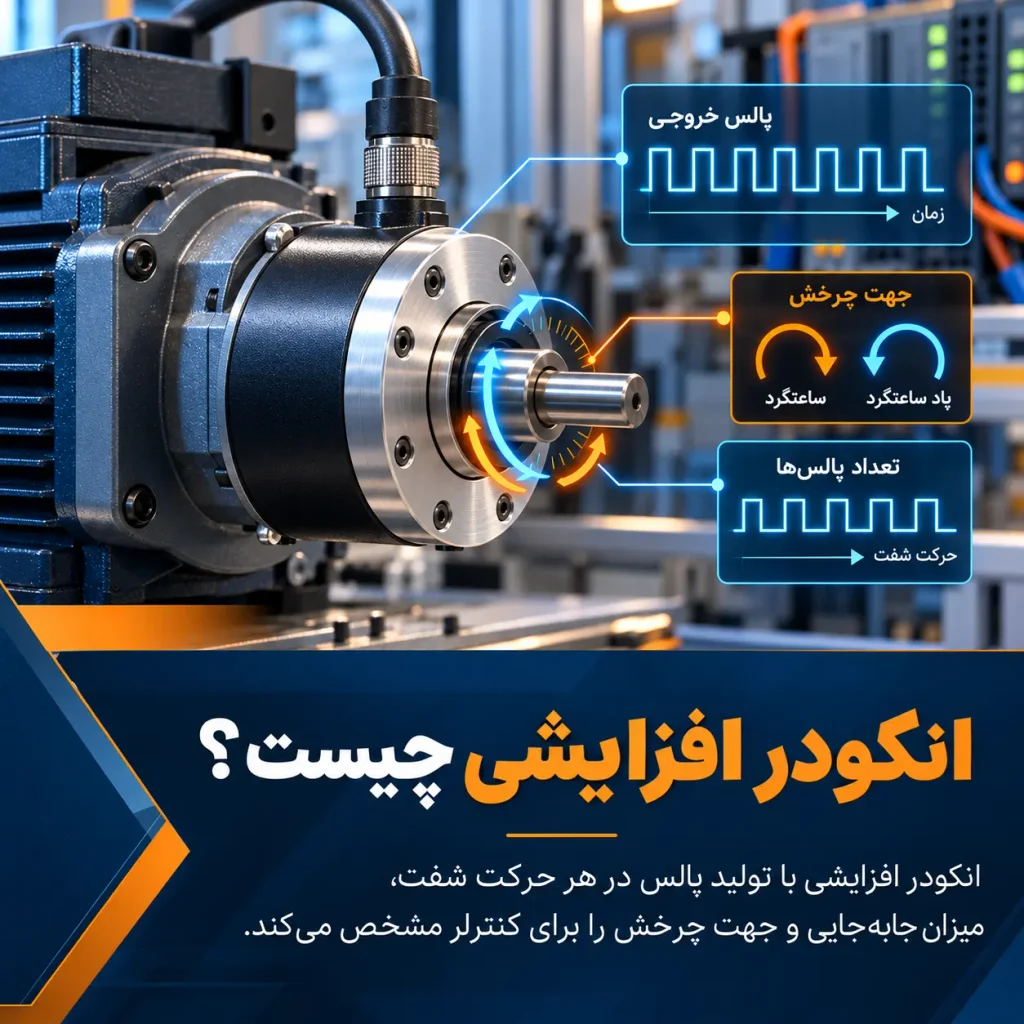
انکودر افزایشی هنگام چرخش محور مجموعهای از پالسها ایجاد میکند. کنترلر با شمارش این پالسها میزان حرکت را محاسبه میکند.
فرض کنید یک انکودر در هر دور 1000 پالس تولید میکند. اگر کنترلر 500 پالس دریافت کند، میتواند متوجه شود که محور تقریباً نصف یک دور حرکت کرده است.
در این سیستم معمولاً کانالهای A و B وجود دارند که با اختلاف فاز مشخصی سیگنال تولید میکنند. کنترلر با بررسی ترتیب این پالسها علاوه بر میزان حرکت، جهت چرخش را نیز تشخیص میدهد.
برخی مدلها کانال دیگری با نام Z یا Index دارند که معمولاً یک بار در هر دور فعال میشود و برای تعیین یک نقطه مرجع کاربرد دارد.
انکودر مطلق چیست؟
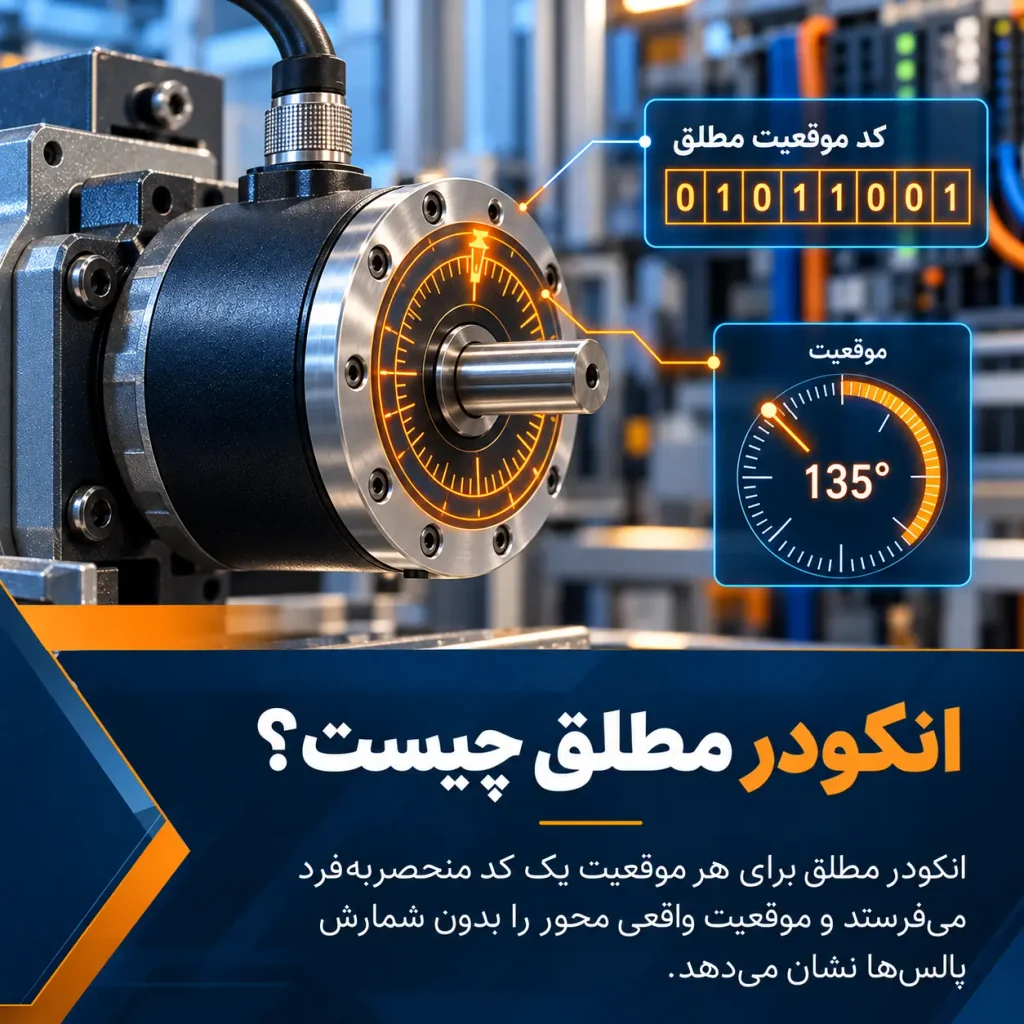
در انکودر مطلق هر موقعیت محور دارای یک مقدار یا کد مشخص است. به همین دلیل کنترلر مستقیماً میتواند موقعیت محور را تشخیص دهد.
این ویژگی باعث میشود حتی در بسیاری از سیستمها پس از خاموش و روشن شدن دستگاه نیز موقعیت واقعی محور قابل شناسایی باشد.
به زبان ساده، انکودر افزایشی میگوید:
«از نقطه قبلی چه مقدار حرکت کردهام.»
اما انکودر مطلق میتواند مشخص کند:
«در حال حاضر دقیقاً در چه موقعیتی قرار دارم.»
همین تفاوت ساده، کاربرد این دو فناوری را در بسیاری از ماشینآلات کاملاً تغییر میدهد.
مهمترین تفاوت انکودر افزایشی و مطلق چیست؟
مهمترین تفاوت انکودر افزایشی و مطلق به نحوه تعیین موقعیت مربوط میشود.
انکودر افزایشی موقعیت را براساس تعداد پالسهای حرکت محاسبه میکند. بنابراین سیستم باید یک نقطه شروع یا مرجع مشخص داشته باشد.
در مقابل، در انکودر مطلق هر موقعیت دارای یک کد منحصربهفرد است. در نتیجه کنترلر میتواند موقعیت واقعی محور را بدون شمارش مداوم تمام حرکات قبلی تشخیص دهد.
این موضوع بهخصوص زمانی اهمیت دارد که دستگاه بعد از قطع برق باید بدون انجام مراحل اضافی دوباره کار خود را ادامه دهد.
بعد از قطع برق چه اتفاقی میافتد؟
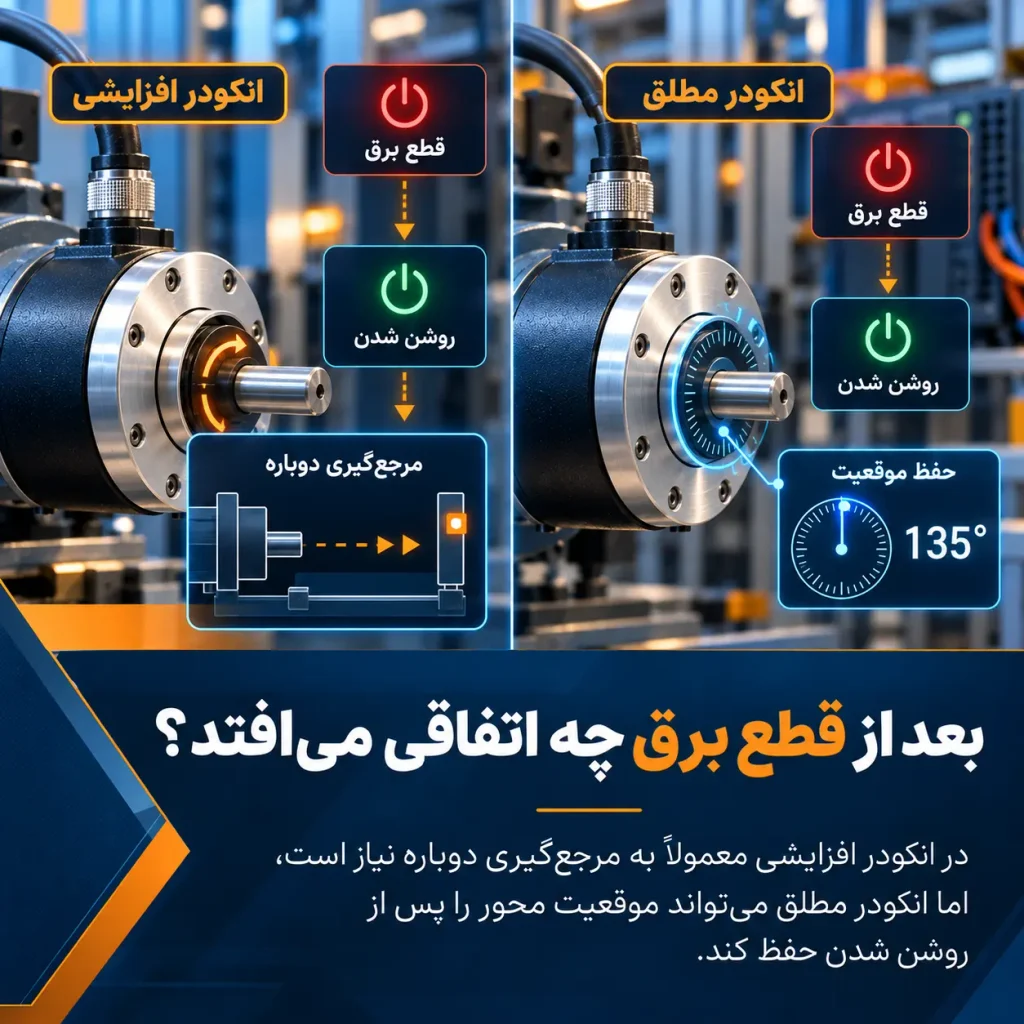
یکی از واضحترین موارد برای درک تفاوت انکودر افزایشی و مطلق رفتار سیستم پس از قطع برق است.
در سیستم مجهز به انکودر افزایشی، کنترلر معمولاً شمارش پالسهای قبلی را از دست میدهد. پس از روشن شدن مجدد دستگاه باید موقعیت محور دوباره مشخص شود.
در بسیاری از ماشینآلات این کار با حرکت محور به سمت یک سنسور مرجع یا نقطه Home انجام میشود. به این عملیات Homing یا Reference Run گفته میشود.
در مقابل، سیستمهایی که از انکودر مطلق استفاده میکنند میتوانند موقعیت محور را مستقیماً دریافت کنند. در نتیجه نیاز به عملیات مرجعگیری در بسیاری از کاربردها کاهش پیدا میکند یا بهطور کامل حذف میشود.
در دستگاههایی که عملیات Homing زمانبر یا دشوار است، این قابلیت میتواند یک مزیت مهم باشد.
تفاوت انکودر افزایشی و مطلق در کنترل سرعت
برای اندازهگیری سرعت، انکودر افزایشی یکی از گزینههای بسیار متداول است.
کنترلر تعداد پالسهایی را که در یک بازه زمانی مشخص دریافت میکند اندازه میگیرد و براساس آن سرعت دوران محور را محاسبه میکند.
هرچه تعداد پالسها در واحد زمان بیشتر باشد، سرعت محور نیز بیشتر است.
به همین دلیل در بسیاری از کاربردهایی که هدف اصلی کنترل سرعت موتور، نوار نقاله، رول یا محور دوار است، انکودر افزایشی عملکرد مناسبی ارائه میدهد.
انکودر مطلق نیز میتواند در سیستمهای کنترل سرعت استفاده شود. کنترلر با مقایسه تغییر موقعیت در بازههای زمانی مختلف میتواند سرعت را محاسبه کند.
با این حال، زمانی که فقط اطلاعات سرعت و جهت حرکت موردنیاز است، استفاده از انکودر افزایشی معمولاً ساختار سادهتری ایجاد میکند.
تفاوت انکودر افزایشی و مطلق در کنترل موقعیت
موضوع زمانی جدیتر میشود که سیستم باید موقعیت دقیق یک محور را کنترل کند.
در انکودر افزایشی، موقعیت با شمارش پالسها از یک نقطه مشخص تعیین میشود. اگر شمارش پالسها دچار خطا شود یا کنترلر ریست شود، اطلاعات موقعیت ممکن است دیگر معتبر نباشد.
در انکودر مطلق، موقعیت بهصورت مستقیم در اختیار کنترلر قرار میگیرد. همین موضوع باعث شده است انکودرهای مطلق در سیستمهای موقعیتیابی دقیق، تجهیزات چندمحوره و ماشینآلاتی که توقف و راهاندازی مجدد آنها نباید موقعیت را تغییر دهد، اهمیت زیادی داشته باشند.
بنابراین یکی از اساسیترین موارد تفاوت انکودر افزایشی و مطلق را میتوان نحوه حفظ و بازیابی اطلاعات موقعیت دانست.
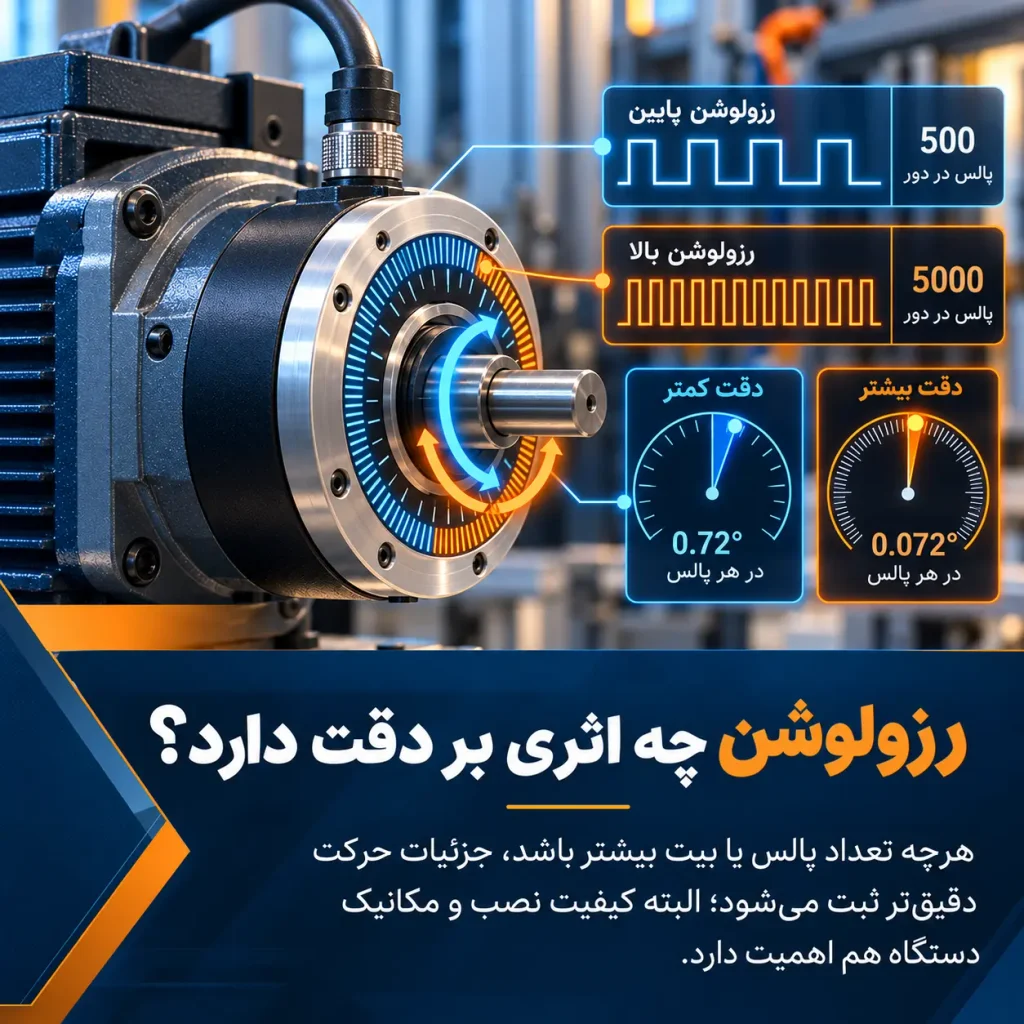
رزولوشن انکودر چه تأثیری روی دقت دارد؟
یکی از مشخصاتی که هنگام انتخاب انکودر باید جدی گرفته شود، رزولوشن است.
در انکودر افزایشی معمولاً رزولوشن با تعداد پالس در هر دور یا PPR مشخص میشود. هرچه تعداد پالسها بیشتر باشد، کنترلر میتواند حرکتهای کوچکتری را تشخیص دهد.
برای مثال یک انکودر 1024 پالس در هر دور نسبت به مدلی با 100 پالس در هر دور اطلاعات دقیقتری از حرکت محور ارائه میدهد.
در انکودر مطلق رزولوشن اغلب با تعداد بیت بیان میشود. با افزایش تعداد بیتها، تعداد موقعیتهای قابل تشخیص در یک دور نیز افزایش پیدا میکند.
البته رزولوشن بالا بهتنهایی به معنی عملکرد بهتر سیستم نیست. دقت مکانیکی دستگاه، لقی گیربکس، کیفیت کوپلینگ، نحوه نصب انکودر و سرعت پردازش کنترلر نیز روی نتیجه نهایی تأثیر دارند.
انکودر مطلق تکدور و چنددور چه تفاوتی دارند؟
هنگام بررسی تفاوت انکودر افزایشی و مطلق باید بدانیم که خود انکودرهای مطلق نیز انواع مختلفی دارند.
انکودر مطلق تکدور
Single-turn Absolute Encoder موقعیت شفت را در محدوده یک دور کامل مشخص میکند.
پس از کامل شدن یک دور، موقعیت دوباره وارد محدوده قبلی میشود. این نوع انکودر برای سیستمهایی مناسب است که دانستن زاویه محور در یک دور کافی است.
انکودر مطلق چنددور
Multi-turn Absolute Encoder علاوه بر موقعیت زاویهای داخل هر دور، تعداد دورهای انجامشده را نیز ثبت میکند.
این قابلیت در محورهایی که چندین دور حرکت میکنند و موقعیت کلی آنها اهمیت دارد بسیار کاربردی است.
برای مثال در یک سیستم بالابر یا محور خطی که حرکت موتور از طریق گیربکس و پیچ به جابهجایی تبدیل میشود، انکودر چنددور میتواند اطلاعات کاملتری ارائه کند.
کدام انکودر سیمکشی سادهتری دارد؟
در بسیاری از سیستمهای معمولی، انکودر افزایشی ساختار ارتباطی نسبتاً سادهای دارد و سیگنالهای A، B و در بعضی مدلها Z را در اختیار کنترلر قرار میدهد.
البته نوع خروجی الکتریکی نیز اهمیت دارد و ممکن است مدلهای مختلف از خروجیهایی مانند Push-Pull، Line Driver یا Open Collector استفاده کنند.
انکودرهای مطلق بسته به مدل میتوانند از روشهای ارتباطی متفاوتی استفاده کنند. برخی از مدلها خروجی موازی دارند و برخی دیگر اطلاعات موقعیت را از طریق رابطها یا پروتکلهای دیجیتال منتقل میکنند.
بنابراین هنگام انتخاب تنها نباید به عبارت «مطلق» یا «افزایشی» توجه کرد. سازگاری خروجی انکودر با ورودی PLC، درایو یا کنترلر نیز باید بررسی شود.
تفاوت انکودر افزایشی و مطلق در راهاندازی دستگاه
در ماشینآلاتی که از انکودر افزایشی استفاده میکنند، یکی از مراحل متداول هنگام روشن شدن سیستم تعیین موقعیت اولیه است.
برای مثال محور حرکت میکند تا یک سنسور Home فعال شود. بعد از آن کنترلر مقدار موقعیت را صفر یا مقدار مرجع در نظر میگیرد.
این مرحله شاید فقط چند ثانیه طول بکشد، اما در ماشینآلات بزرگ یا محورهایی که مسیر حرکت طولانی دارند میتواند زمان بیشتری نیاز داشته باشد.
در بعضی تجهیزات نیز حرکت محور برای پیدا کردن نقطه مرجع چندان مطلوب نیست.
در چنین شرایطی انکودر مطلق میتواند روند شروع به کار دستگاه را سادهتر کند، زیرا موقعیت از همان ابتدا برای کنترلر مشخص است.
سرعت بالا؛ کدام انکودر مناسبتر است؟
انتخاب انکودر برای محورهای سریع فقط به افزایشی یا مطلق بودن آن مربوط نمیشود.
حداکثر سرعت مکانیکی، فرکانس خروجی، توان پردازش ورودی کنترلر و کیفیت انتقال سیگنال همگی باید بررسی شوند.
برای مثال یک انکودر افزایشی با رزولوشن بسیار بالا روی موتوری که با سرعت زیاد میچرخد میتواند تعداد بسیار زیادی پالس در ثانیه تولید کند.
اگر ورودی High-Speed Counter کنترلر توان پردازش این فرکانس را نداشته باشد، برخی پالسها از دست میروند و محاسبه موقعیت یا سرعت دچار خطا میشود.
بنابراین هنگام انتخاب انکودر برای سرعت بالا، افزایش رزولوشن همیشه به معنی انتخاب بهتر نیست.
اگر پالسهای انکودر افزایشی از دست بروند چه میشود؟
این موضوع یکی از نکات مهمی است که در زمان بررسی تفاوت انکودر افزایشی و مطلق نباید نادیده گرفته شود.
فرض کنید کنترلر موقعیت محور را با شمارش پالسها محاسبه میکند. اگر به دلیل نویز، مشکل سیمکشی یا محدودیت ورودی، تعدادی از پالسها دریافت نشوند، موقعیت محاسبهشده میتواند با موقعیت واقعی تفاوت پیدا کند.
این خطا ممکن است با ادامه کار سیستم باقی بماند تا زمانی که دوباره عملیات مرجعگیری انجام شود.
در انکودر مطلق، موقعیت جاری بهصورت یک مقدار مشخص ارسال میشود و سیستم وابستگی کمتری به شمارش تمام حرکات گذشته دارد.
البته این موضوع به معنی مصون بودن انکودر مطلق از خطا نیست. کیفیت کابلکشی، نویز الکتریکی، پروتکل ارتباطی و وضعیت مکانیکی نصب همچنان اهمیت دارند.
انکودر افزایشی در چه کاربردهایی انتخاب خوبی است؟
انکودر افزایشی در بسیاری از پروژههای صنعتی کاملاً کافی است و ضرورتی ندارد برای هر کاربرد از انکودر مطلق استفاده شود.
این نوع انکودر معمولاً در موارد زیر کاربرد زیادی دارد:
- اندازهگیری سرعت موتور
- کنترل حرکت نوار نقاله
- تعیین جهت چرخش
- اندازهگیری طول محصول
- کنترل رول و قرقره
- سیستمهای شمارش حرکت
- محورهایی که انجام Homing مشکلی ایجاد نمیکند
- ماشینآلاتی که موقعیت آنها پس از خاموش شدن اهمیت زیادی ندارد
در چنین کاربردهایی ساختار ساده و عملکرد مناسب انکودر افزایشی میتواند نیاز سیستم را بهخوبی برطرف کند.
انکودر مطلق برای چه کاربردهایی مناسبتر است؟
در ماشینآلاتی که موقعیت واقعی محور باید همیشه مشخص باشد، مزیت انکودر مطلق بیشتر نمایان میشود.
برای نمونه میتوان به کاربردهایی مانند رباتهای صنعتی، ماشینآلات چندمحوره، تجهیزات جابهجایی، سیستمهای موقعیتیابی، خطوط تولید پیچیده و برخی دستگاههای CNC اشاره کرد.
در این کاربردها خاموش شدن سیستم نباید الزاماً باعث شود دستگاه تمام محورهای خود را برای پیدا کردن نقطه مرجع حرکت دهد.
به همین دلیل دانستن تفاوت انکودر افزایشی و مطلق میتواند از انتخاب تجهیزی جلوگیری کند که بعداً محدودیت عملیاتی برای ماشین ایجاد میکند.
آیا انکودر مطلق همیشه انتخاب بهتری است؟
خیر. پیچیدهتر یا پیشرفتهتر بودن یک تجهیز الزاماً به این معنی نیست که برای هر پروژه مناسبتر است.
اگر یک دستگاه فقط نیاز به اندازهگیری سرعت یا جابهجایی نسبی داشته باشد، استفاده از انکودر مطلق ممکن است قابلیتهایی در اختیار سیستم قرار دهد که عملاً استفاده نمیشوند.
از طرف دیگر، اگر حفظ موقعیت بعد از قطع برق اهمیت داشته باشد، انتخاب یک انکودر افزایشی میتواند باعث اضافه شدن سنسور Home، برنامهنویسی بیشتر و زمان راهاندازی طولانیتر شود.
بنابراین انتخاب صحیح باید براساس نیاز واقعی محور انجام شود، نه صرفاً مشخصات بالاتر یک محصول.
هنگام انتخاب انکودر به چه نکاتی توجه کنیم؟
قبل از انتخاب بین این دو فناوری، بهتر است چند سؤال مشخص درباره ماشین مطرح شود.
آیا پس از قطع برق باید موقعیت محور باقی بماند؟ آیا محور امکان حرکت برای Homing را دارد؟ هدف اصلی اندازهگیری سرعت است یا موقعیت دقیق؟ محور چند دور حرکت میکند؟ چه رزولوشنی واقعاً موردنیاز است؟ کنترلر از چه نوع ورودی یا پروتکل ارتباطی پشتیبانی میکند؟
شرایط محیطی نیز اهمیت زیادی دارد. وجود گردوغبار، رطوبت، لرزش، دمای بالا یا نویز الکتریکی میتواند روی انتخاب بدنه، درجه حفاظت، کابل و نوع خروجی تأثیر بگذارد.
نوع نصب و قطر شفت نیز باید از ابتدا بررسی شود. حتی بهترین انکودر در صورت نصب نادرست نمیتواند اطلاعات قابل اعتمادی تولید کند.
یک مثال ساده برای درک تفاوت انکودر افزایشی و مطلق
فرض کنید یک میز گردان صنعتی باید محصول را در چهار موقعیت مختلف متوقف کند.
اگر از انکودر افزایشی استفاده شود، کنترلر ابتدا یک نقطه صفر را مشخص میکند و سپس با شمارش پالسها تشخیص میدهد میز چه مقدار چرخیده است.
اگر برق قطع شود، ممکن است پس از روشن شدن سیستم لازم باشد میز دوباره به نقطه مرجع برگردد.
حالا همان دستگاه را با انکودر مطلق در نظر بگیرید. کنترلر میتواند پس از روشن شدن، موقعیت فعلی میز را دریافت کند و بداند میز در چه زاویهای قرار دارد.
این مثال ساده بهخوبی نشان میدهد که تفاوت انکودر افزایشی و مطلق بیشتر از یک تفاوت فنی روی کاغذ است و مستقیماً روی طراحی و عملکرد دستگاه تأثیر میگذارد.
جمعبندی
اصلیترین تفاوت انکودر افزایشی و مطلق در نحوه ارائه اطلاعات موقعیت است. انکودر افزایشی حرکت را به مجموعهای از پالسها تبدیل میکند و کنترلر با شمارش آنها جابهجایی و سرعت را محاسبه میکند. در مقابل، انکودر مطلق برای هر موقعیت یک مقدار مشخص در اختیار سیستم قرار میدهد.
برای اندازهگیری سرعت، شمارش حرکت و بسیاری از کاربردهای سادهتر، انکودر افزایشی میتواند گزینهای کاملاً مناسب باشد. در سیستمهایی که حفظ موقعیت پس از قطع برق، حذف عملیات Homing یا تشخیص مستقیم موقعیت اهمیت دارد، انکودر مطلق قابلیتهای بیشتری ارائه میکند.
در نهایت انتخاب بین این دو باید با توجه به نوع ماشین، میزان حرکت محور، دقت موردنیاز، سرعت، روش ارتباط با کنترلر و شرایط کاری انجام شود. درک صحیح تفاوت انکودر افزایشی و مطلق کمک میکند انکودری انتخاب شود که نه کمتر از نیاز سیستم باشد و نه پیچیدگی و امکانات غیرضروری به پروژه اضافه کند.